導入支援から受託開発、自動化・CIまで、品質向上と開発効率化を実現するMBDパートナー、
富士ソフトのソリューションをご紹介します。
4つのサービスと3つの委託形態で、お客様の状況に合わせたサービスをご提供します
スモールスタートで一緒に進め、技術と開発プロセスをお客様組織に定着させます。人材育成や開発ルール整備まで支援します。
詳しく見るレビュー・テスト・コード生成を自動化し、品質向上と開発効率化を実現します。CI環境構築や品質の見える化にも対応します。
詳しく見る仕様書をもとに、モデル開発・コード生成・検証までを一括して対応します。Automotive SPICE準拠の標準プロセスで対応します。
詳しく見る制御設計からMBSE、MBD、HILSまで、必要な技術支援でプロジェクト推進を支援します。不足するMBD・MBSE技術を補い、必要な工程だけ柔軟に支援します。
詳しく見る「ソリューション」と「委託形態」をお客さまの状況に合わせて組み合わせることができます。
技術やノウハウを蓄積しながら、自社で運用できる体制を構築
不足するスキルやリソースを補いながら、開発を推進
短納期で高品質な成果物を入手
品質向上と工数削減を実現する仕組みを構築
他社にはない仕組みでサポートします
導入・開発・検証・運用まで一貫して対応。お客様の状況に合わせて、伴走型・代行型・委託型の柔軟な支援が可能です。
要求分析・システム設計から制御設計、ソフトウェア実装、システム検証まで。製品開発プロセス全体をワンストップで支援します。
Automotive SPICE準拠の標準プロセスとMBD向けCI環境を活用。品質向上、開発効率化、トレーサビリティ確保を支援します。
自動車を中心に、建設機械、産業機器、医療機器など幅広い業界で支援実績があります。MathWorksパートナーシップやグループ総合力を活かし、多様な課題に対応します。
富士ソフトは先行開発から量産・検査支援まで、全工程に対応
いずれもモデル(Simulink等)を起点とした作業として切り出せます。必要な工程だけの部分委託も可能です。
要求分析・システム設計の見える化とトレーサビリティ確保
モデルベース開発の導入計画策定、プロセス構築、定着支援
制御構想、アルゴリズム設計、性能検討
MATLAB/Simulinkによる制御モデル・プラントモデル開発
モデリングルールチェック、品質レビュー、改善提案
オートコード生成、最適化、AUTOSAR対応
単体・結合・Back-to-Back検証、モデリングルールチェック、品質評価
HILSシステム設計、機器選定、構築、導入支援
実機相当環境での評価・解析・改善
モデルベース開発向け自動化基盤の整備
テスト・レポート作成・レビュー業務の自動化
保守性・再利用性向上のためのモデル改善
制御モデルから設計や仕様を再構築
要求・設計・モデル情報の連携基盤整備
MBD・MBSE・MATLAB/Simulink教育
既存資産分析、差分開発支援、設計・検証業務の効率化を支援
自動車を中心に幅広い領域で実績があります
制御アルゴリズムの検討からモデルシミュレーション結果の改善提案まで、一緒に検討できるチーム体制をご提供しました。 富士ソフトだからこそできる適切な作業フローの検討・適切な人材のアサインを実施しました。
詳細はこちら
既存の開発プロセスやお客様製品にモデルベースシステムズエンジニアリング(MBSE)をテーラリングし、最適な開発プロセスのご提案から運用サポートまでコンサルティング形式で実施しました。
詳細はこちら
モデルベース開発を導入されたお客様へモデリングガイドラインの策定やマニュアルを作成し、レガシー環境と同等の可読性・実行効率を保持したオートコード制御ができるよう支援いたしました。
詳細はこちら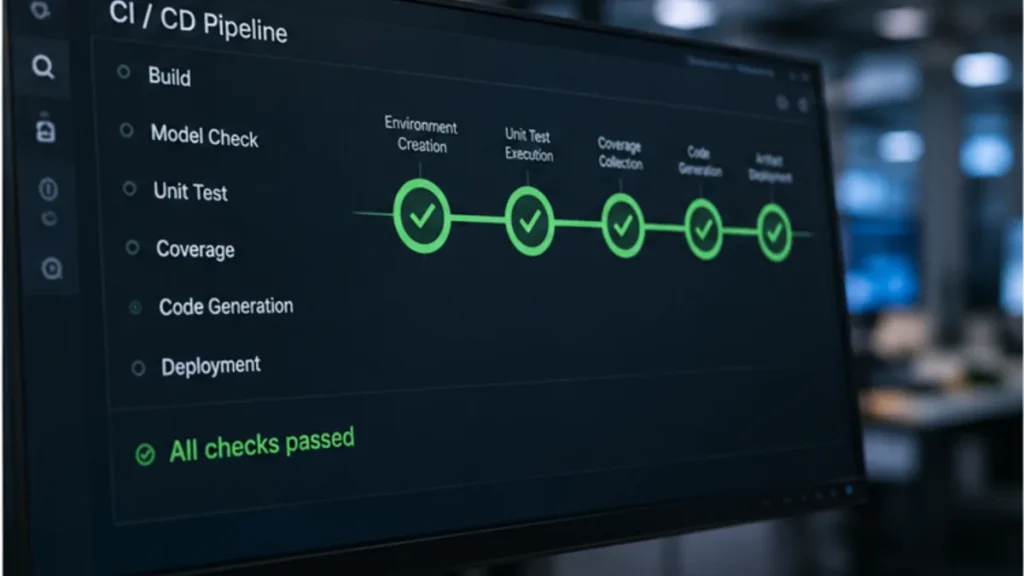
モデルベース開発の顧客課題に対する最適な自動化ソリューションをご提供しました。 既存プロセスに対する課題を抽出し 自動化を用いて作業プロセス全体の工数&人的ミスを極力削減した環境作りを実現しました。
詳細はこちら
HILS立ち上げチーム体制をご提供
詳細はこちら富士ソフトでは、モデルベース開発以外でも、様々な業界における開発ソリューションや組み込み製品を多数そろえております。
「探している組み込み製品」も「相談したい組み込み開発」も、まずはこちらから。
“こんな製品はないか”、“見積もりがほしい”、“この技術は対応できるか”、“詳しい実績が知りたい”——質問だけでも結構です。
お急ぎの場合も迅速に対応します。
モデルベース開発(MBD=Model Based Development)とは、設計工程でコンピューター上に作成する「モデル」を用いることで、物理的なハードウェアを用意せずにシミュレーション検証を行いながら複雑な組み込み開発を進めていく手法です。
従来、組み込みシステムや制御システムではハードウェアの実機が完成してから初めて検証が可能だったため、手戻りがあった場合、コストが肥大化するなどのリスクがありましたが、モデルベース開発では、設計段階や開発の前段階で検証することができるため、手戻りをおさえることができます。
実際のモデルベース開発をつかった組み込みソフトウェア開発の現場では、制御システムの挙動や仕様書を、MATLABやSimulinkといったツールを使用して「モデル」として形式化します。このモデリングを基にシミュレートすることで、ソフトウェアの妥当性や制御の動作を上流工程で確認・検証します。
モデルベース開発(MBD=Model Based Development)は、特に車載システム開発において普及が顕著ですが、ハードウェアを用意せず、ソフトウェアを用いて仮想環境で現実と同様のモデルを作成し、そのモデルをベースにシミュレーション機能を活用することで、以下のようなメリットがあります。
設計段階でも検証がおこなえるため、実機での試作回数が削減され、開発期間が短縮されます。
また、設計段階で実機検証と近い妥当性検証やシミュレーションができるため、実機段階での手戻りを削減することができます。
設計段階で、意図に故障や欠陥をシミュレーションすることができるため、結果的に品質の向上に役立てることができます。
開発期間の削減、手戻りの減少、品質の向上により全体的なコスト削減が行えます。
モデルベース開発で作成した「モデル」は、仕様書としての機能や動作の検証機能がセットとなっているため、再現性と精度が担保された資産として再利用することで、時間とコストを削減することができます。
要求・仕様・制御ロジックをモデルとして表現することで、設計意図やシステム構成を可視化できます。レビューや変更影響分析がしやすくなり、大規模開発にも適した開発スタイルを実現できます。
モデルには制御ロジックや設計意図が表現されるため、担当者変更や組織異動が発生しても知識を引き継ぎやすくなります。属人化の解消や人材育成にも活用できます。
モデルベース開発のフローの一例として、MILS とHILS を取り入れて挙動を検証します。MILS(Model-in-the-Loop Simulation)は、モデルを活用したシミュレーションを指し、HILS(Hardware-in-the-Loop Simulation)は、このモデルをハードウェアと組み合わせて試作せずに実機同等の検証を行う方法です。これにより、システム開発プロセスでの「手戻り」、つまり修正や再設計の工数の増大を抑えつつ品質向上を図ることができます。
組み込み制御システムの複雑性が高まる中、MBD手法の有効性は増しています。エンジニアリングの初期段階で問題を特定し、ソフトウェアとハードウェアの相互作用を確認することで、全体の品質向上と効率化を実現させるベースとなるからです。
自動運転制御の開発が進む自動車業界の車載システム開発だけでなく、医療機器開発やロボット開発など、幅広い先進分野での活用も期待されています。
モデルベース開発(MBD)と従来の組み込み開発の違いについては、自動車(車両)産業や航空分野、医療機器開発など多様な市場ニーズを考慮に入れる必要があります。
従来の組み込み開発では、テキストやフローチャートで作成された紙の仕様書からコーディングを行い、そこではじめてハードウェア(hardware)での検証を行います。これまでの制御システム開発プロセスは、ハードウェアとの依存関係が大きい、といえます。最終的な検証テストにはハードウェアが必要なので、何回かの試作を繰り返しながら開発を進める必要があります。またハードウェアの完成が遅延すると、ソフトウエア検証工程にも影響をおよぼします。
一方モデルベース開発では、MATLAB/Simulinkなどのツールを用いて、コンピューター上のモデルからシミュレーションを駆使し開発を行います。これにより開発と検証を同時並行的に進めることができ、上流工程の効率化が可能となります。
モデルベース開発のシミュレーションとしては、HILS(Hardware-In-the-Loop Simulation)やMILS(Model-In-the-Loop Simulation)、SILS(Software-in-the-Loop Simulation)などがあります。これらを用いることで実機を用いたテストなしに、ソフトウエアの挙動やシステムの動作を仮想上で再現することが可能となります。
そのため複雑な組み込みシステム開発の効率化・短時間化が実現可能となり、大幅な開発期間の短縮効果が期待できます。開発サイクルの短化が求められる自動車業界では、頻繁なマイナーチェンジや新型車の登場、ADASや自動運転などの制御システム開発がこれを象徴しています。
モデルベース開発の需要が日に日に増大しています。モデルベース開発は設計段階(アーキテクチャ)でシミュレーションを活用できるため、開発プロセスとして定着すれば、①設計品質の向上、②後戻り工数の削減、③自動コード生成による人的ミスの低減効率化、④検証工程の効率化短縮、⑤試作回数の削減により、開発期間の短縮効果が大きくなります。
このアプローチの大きな利点(メリット)は、実装前に机上でシステムの挙動を確認し、エラーや意図しない挙動を早期に発見できることです。コーディングやプログラミングの段階に進む前に、意図的な仕様のすり合わせや、フィードバックを基にした修正が可能です。これにより、製造業やIoT、グローバル市場での品質向上が期待されます。
特に規制が厳しい自動車産業や宇宙産業では、MATLAB/Simulinkでモデリングし、MILSやHILSなどのシミュレーションで挙動の妥当性を検証することで、精度の高いシステム設計が可能となります。また何度もの「戻り」や大幅な修正を減らすことができるため、莫大なコスト削減や時間の短縮が期待できます。
設計段階で妥当性検証を行えるため、試作回数や手戻りが低減され、開発スピードの向上が期待できます。制御システム開発などの上流工程において、ステークホルダーのニーズを満たしているかを確認できることは、開発者の不安を払拭できるだけでなく、開発のスピード化・効率化にもつながります。
従来の組み込み開発プロセスでは、システムが完成するまで妥当性の検証ができませんでした。しかしモデルベース開発では設計しながらシミュレーションを行うことができ、これにより試作回数や手戻り低減が期待できます。
アジャイル開発的にシステム設計・ソフトウェア設計段階の早期にシミュレーションを繰り返し、試作(プロトタイピング)段階の戻しやエラーを削減することで、開発スピードを速められるのがモデルベース開発のメリットです。この場合、仮想のプラントモデルが用いられます。
モデルベース開発ではシミュレーションにより意図的に故障注入が可能です。故障注入(Fault Injection)とは、制御システム欠陥を意図的に作成することです。
ハードウェアに欠陥をあえて加えるのは、コスト的にも時間的にも簡単なことではありません。ただ、ソフトウエアであれば比較的簡単に行うことができます。
モデルベース開発は、設計段階でさまざまな故障や欠陥をシミュレーションで検証できるため、品質の向上が期待できます。これは、医療機器や航空分野でも利用されています。
モデルベース開発で作成した「モデル」は今、開発ならびに技術継承に使える企業の資産となります。再利用は従来型よりモデルベースの方が圧倒的に有利です。従来の組み込みシステム開発でもソフトウエアの資産化は行われていましたが、「モデル」は仕様書としての機能や動作の検証機能がセットになっているため、コードの解読・再利用にかかる時間とコストを削減できるからです。特に自動車産業や航空分野では、再現性と精度が求められるため、モデルベース開発のメリットが大きいと言えます。
モデルベース開発は、従来のV字モデル(ソフトウェア開発の流れをV字で可視化したモデル)の左側でモデルを作成しシミュレーションを行う必要があります。エンジニアリングの一環として、シミュレーションにより妥当性の確認を実行することができますが、従来の開発プロセスに比べると工数が増大します。理由は、ソフトウェアとしての「制御するモデル」とは別に、ハードウェアとしての「制御されるモデル(プラントモデル)」を作成する必要があるからです。この場合、HILやMIL、SILSといった手法が採用されます。
モデルベース開発では、新たに制御対象となるハードウエアのプラントモデルの作成が必要となります。そのためモデルベース開発に取り組むなら、教育・研修制度や人員体制の見直しが不可欠です。もしくは、モデルベース開発を委託する必要があります。
モデルベース開発は、従来の組み込み開発に比べ、対応環境やツールの利用率が高くなります。そのため従来の設計者では、モデルベース開発のための対応環境や開発ツールの技術習得に時間がかかるのです。特に、実機の制御システムを開発する際には、モデリングやSysMLのようなツールの利用、さらにはソフトウエア開発のスキルが必要になるため、教育・人材育成には大きな工数が必要となります。
ACGは、モデルベース開発で作成された制御モデルをもとに、CやC++などの実装コードを自動生成する仕組みです。手動コーディングによる人的ミスを抑え、一貫したコード生成を実現することで、開発効率や品質を向上させます。例えば、Simulinkなどで作成された制御モデルから、制御ロジックのコードを自動生成し、実機ECUへの組み込みやSILSでの検証に活用できます。ACGは、モデルと実装コードの整合性を保つだけでなく、設計変更時にも迅速にコードを更新できるため、開発サイクルを短縮する重要な技術です。
ここでは、検証手法として、
の4つを説明します。
HILSは、開発中のECU(電子制御ユニット)などの実機ハードウェアをループ内に組み込み、仮想的な環境で制御対象のシミュレーションを行う手法です。実機ハードウェア(リアルタイムシミュレータ)を使うことで、ソフトウェアとハードウェア間のインターフェースを含む挙動を検証できます。例えば、自動車のECU開発では、車両全体の挙動を仮想化し、ECUが受け取るセンサ信号をシミュレーション装置がリアルタイムで生成することで、走行条件のテストや異常時の挙動検証を安全に実施可能です。HILSは、一部をシミュレータに置き換えて、物理試験の前にバグを検出する役割を担い、実環境でのテスト工数削減や品質向上に貢献します。
MILSは、制御対象のモデルと制御ソフトウェアのモデルをループ内で接続し、ソフトウェア設計の初期段階で機能検証を行う手法です。MILSでは、制御システムのモデルを「コントローラモデル」、制御対象のモデルを「プラントモデル」といいます。物理的なハードウェアの準備が不要なため、開発の早期段階からシミュレーションを繰り返し行えます。例えば、車両制御ソフトウェアのアルゴリズムを開発する際に、車両モデルと制御モデルを組み合わせて仮想環境で動作確認を行うことができます。MILSは、物理的なハードウェアが不要なため、コストを抑えながら制御ロジックの動作確認やパラメータ調整を行えるのがメリットであり、開発の初期フェーズで多用されるアプローチです。
SILSは、制御ソフトウェアの実装コードをモデルに置き換え、制御対象のモデルと接続して動作を検証する手法です。MILSとの違いは、制御ソフトウェアのモデルではなく、実際に書かれたソフトウェアコード(Cコードなど)を使う点にあります。SILSを通じて、モデルで設計した制御ロジックがコード化された後も期待通りに機能するか確認できます。例えば、制御アルゴリズムをCコード化した段階で、車両モデルとのインタラクションを仮想的に再現し、シミュレーション結果をモデル段階と比較します。ソフトウェアとモデルの整合性を保つ重要なステップです。
RCP(Rapid Control Prototyping)は、制御アルゴリズムの試作や評価を迅速に行うために、ターゲットとなる制御機器に近い実機ハードウェア上でアルゴリズムを実行する手法です。 RCPでは専用のプロトタイピング装置(高性能なリアルタイム制御装置など)に制御ソフトウェアを実装し、実環境やテストベンチで動作確認をします。
モデルベース開発(MBD)ツールとは、制御システムや組み込みソフトウェアの設計において、「モデル(=数式やブロック図による動作の抽象表現)」を用いて仕様定義から設計・シミュレーション・コード生成・検証までを支援するソフトウェアです。従来の文書ベース開発に比べて手戻りを減らし、設計の見える化や品質向上、開発期間の短縮など多くのメリットがあり、製造業を中心に急速に導入が進んでいます。
最も普及しているMBDツールが「MATLAB/Simulink」です。制御アルゴリズム設計、シミュレーション、MILS/SILS/HILSの各フェーズを一貫してカバーし、Simulink CoderによるC/C++コード生成も可能です。他にも様々なツールが存在しますが、MATLAB/Simulinkが自動車・機械・産業機器分野における事実上の標準ツールです。
「探している組み込み製品」も「相談したい組み込み開発」も、まずはこちらから。
“こんな製品はないか”、“見積もりがほしい”、“この技術は対応できるか”、“詳しい実績が知りたい”——質問だけでも結構です。
お急ぎの場合も迅速に対応します。